Gdy samochód, ładowarka lub magazyn energii wymienia dane między kilkoma sterownikami, zwykłe połączenie punkt-punkt szybko przestaje wystarczać. Standard CAN pozwala połączyć wiele modułów za pomocą jednej magistrali, ograniczyć liczbę przewodów i zapewnić odporną na zakłócenia komunikację. Wyjaśniam, jak działa canbus, czym różni się CAN od CAN FD, jak poprawnie wykonać okablowanie oraz gdzie ten standard spotyka się w pojazdach, falownikach i systemach bateryjnych.
Jedna magistrala może połączyć cały system elektroniczny
- CAN to cyfrowa, wielopunktowa komunikacja między sterownikami, a nie pojedynczy przewód ani konkretny protokół danych.
- Do poprawnej pracy potrzebne są przewody CAN High i CAN Low, właściwa topologia oraz zwykle dwa rezystory terminujące po 120 Ω.
- Klasyczny CAN przenosi do 8 bajtów danych w jednej ramce, natomiast CAN FD zwiększa tę wartość do 64 bajtów.
- W instalacjach energetycznych magistrala łączy między innymi BMS, falownik, ładowarkę i sterownik nadrzędny.
- Najczęstsze problemy wynikają z błędnej terminacji, złej prędkości transmisji, zamienionych linii H/L albo niezgodnego formatu ramek.
Co oznacza canbus i dlaczego stosuje się go w elektronice pojazdów
Określenie canbus odnosi się do magistrali opartej na standardzie Controller Area Network. Została opracowana z myślą o pojazdach, w których wiele sterowników musi wymieniać informacje bez prowadzenia osobnego przewodu między każdą parą urządzeń.
W samochodzie z jednej sieci mogą korzystać sterownik silnika, moduł ABS, zestaw wskaźników, klimatyzacja, układ kierowniczy i ładowarka. Zamiast wysyłać każdą informację indywidualnie, moduł publikuje ją na wspólnej magistrali, a pozostałe urządzenia decydują, czy jest im potrzebna. To ogranicza wiązkę przewodów i upraszcza rozbudowę systemu.
CAN jest magistralą wielomasterową. Oznacza to, że każdy podłączony węzeł może rozpocząć transmisję, jeśli linia jest wolna. Nie ma jednego urządzenia, które bez przerwy steruje całym ruchem. Taki model dobrze pasuje także do magazynów energii, gdzie dane o napięciu, temperaturze i stanie naładowania muszą szybko trafiać do kilku odbiorników.
Przeczytaj również: Fale radiowe - Od czego zależy zasięg i jak uniknąć zakłóceń?
CAN nie określa wszystkich danych urządzenia
Sam standard mówi przede wszystkim, jak przesłać ramkę i jak wykrywać błędy. Nie mówi automatycznie, że dana liczba oznacza temperaturę, prąd albo procent naładowania baterii. To ustala osobny protokół lub dokumentacja producenta, dlatego dwa urządzenia z gniazdami CAN nie zawsze będą ze sobą współpracować po samym podłączeniu.
Jak przebiega komunikacja między sterownikami
Dane są przesyłane różnicowo dwiema liniami oznaczanymi najczęściej jako CAN H i CAN L. Odbiornik analizuje różnicę napięć między nimi, a nie pojedynczy poziom względem masy. Dzięki temu zakłócenie indukujące się podobnie w obu przewodach może zostać w dużej mierze odrzucone.
Każda wiadomość ma identyfikator, który określa jej priorytet i znaczenie. Gdy kilka modułów chce nadawać jednocześnie, wygrywa ramka o wyższym priorytecie, zwykle związanym z niższą wartością identyfikatora. Pozostałe urządzenia przerywają transmisję i próbują ponownie, więc ważne informacje mogą przejść bez centralnego sterownika arbitrażowego.
Typowa ramka zawiera identyfikator, informację o długości danych, pole danych oraz bity kontrolne. Kontroler sprawdza między innymi zgodność bitów, format ramki i sumę kontrolną. Po wykryciu problemu węzeł sygnalizuje błąd, a urządzenia mogą ponowić transmisję.
To właśnie mechanizmy kontroli błędów sprawiają, że CAN dobrze radzi sobie w środowisku pełnym zakłóceń elektromagnetycznych. Nie oznacza to jednak, że instalacja jest odporna na wszystko. Zła topologia, brak terminacji albo uszkodzony przewód mogą doprowadzić do przechodzenia urządzeń w stan error passive lub bus-off, w którym kontroler przestaje nadawać.
Okablowanie i terminacja decydują o stabilności sieci
Najbezpieczniejsza topologia CAN przypomina linię główną z krótkimi odgałęzieniami. Sterowniki należy rozmieszczać wzdłuż magistrali, a nie tworzyć rozległą gwiazdę. Krótkie odgałęzienie bywa dopuszczalne, lecz jego maksymalna długość zależy od prędkości transmisji, rodzaju przewodu i konkretnego transceivera.
Na obu fizycznych końcach magistrali montuje się zwykle rezystor 120 Ω między CAN H i CAN L. Rezystory tłumią odbicia sygnału. Jeśli oba są obecne i instalacja jest odłączona od zasilania, pomiar między liniami powinien dać około 60 Ω, ponieważ dwa rezystory 120 Ω są połączone równolegle.
| Prędkość transmisji | Orientacyjna długość magistrali | Typowe zastosowanie |
|---|---|---|
| 1 Mbit/s | około 40 m | krótkie połączenia między sterownikami |
| 500 kbit/s | około 100 m | samochody osobowe i wiele urządzeń przemysłowych |
| 250 kbit/s | około 250 m | dłuższe instalacje i część sieci automatyki |
| 125 kbit/s | do około 500 m | rozległe, wolniejsze magistrale |
Podane wartości są orientacyjne, a nie gwarantowane dla każdej sieci. Liczy się także długość odgałęzień, opóźnienie przewodu, jakość ekranowania i liczba węzłów. Do instalacji najlepiej użyć skrętki o impedancji około 120 Ω, prowadzonej z dala od przewodów dużej mocy, falowników i elementów generujących silne zakłócenia.
Częsty błąd polega na włączeniu terminacji w każdym urządzeniu. Jeżeli pięć modułów ma aktywny rezystor 120 Ω, całkowita rezystancja będzie zbyt mała, a nadajniki zostaną nadmiernie obciążone. W praktyce terminację włącza się tylko w dwóch urządzeniach znajdujących się na końcach głównej linii.
CAN klasyczny, CAN FD i protokoły wyższego poziomu
Klasyczny CAN, często spotykany jako CAN 2.0, przesyła maksymalnie 8 bajtów danych w jednej ramce. Dla wielu sygnałów sterujących jest to wystarczające, ale przy większej liczbie parametrów rośnie liczba ramek i obciążenie magistrali.
CAN FD rozszerza ten model. Jedna ramka może zawierać do 64 bajtów danych, a faza przesyłania danych może działać szybciej niż faza arbitrażu. Nie wystarczy jednak wymienić jednego sterownika na wersję FD. Wszystkie elementy sieci muszą być zgodne z wybraną odmianą, a projektant powinien sprawdzić również transceivery, długość przewodów i tolerancję na odbicia.
| Rozwiązanie | Co daje | Na co uważać |
|---|---|---|
| CAN klasyczny | Prosta i dojrzała komunikacja, do 8 bajtów danych | Mniejsza przepustowość przy dużej liczbie sygnałów |
| CAN FD | Do 64 bajtów danych i szybsza faza danych | Wymaga zgodności urządzeń i staranniejszej warstwy fizycznej |
| CANopen | Ustandaryzowany sposób opisu urządzeń i wymiany danych | Urządzenia muszą używać zgodnych profili i identyfikatorów |
| SAE J1939 | Popularny model komunikacji w ciężarówkach, maszynach i generatorach | Nie jest uniwersalnym językiem dla każdego urządzenia CAN |
| UDS | Diagnostyka i programowanie sterowników | Wymaga odpowiednich usług diagnostycznych oraz dostępu serwisowego |
Dlatego przed zakupem konwertera albo integracją falownika sprawdzam nie tylko napis CAN na obudowie. Potrzebne są jeszcze prędkość transmisji, identyfikatory ramek, kolejność bajtów, skala wartości i warunki wysyłania komunikatów. Bez tych danych można poprawnie podłączyć przewody, a mimo to otrzymywać całkowicie niezrozumiałe informacje.
Gdzie magistrala CAN pracuje w pojeździe i instalacji energetycznej
W samochodzie standard służy do przekazywania informacji o prędkości obrotowej, temperaturze, ciśnieniu, położeniu pedału, stanie hamulców czy gotowości układu napędowego. Moduł nie musi znać całego programu innego sterownika. Otrzymuje tylko te komunikaty, które są potrzebne do jego działania.
W pojeździe elektrycznym szczególnie ważna jest komunikacja między BMS, falownikiem, ładowarką pokładową i sterownikiem napędu. BMS może przekazywać dopuszczalny prąd ładowania, maksymalny prąd rozładowania, temperaturę oraz stan naładowania. Falownik wykorzystuje te dane do ograniczenia mocy, a ładowarka może zmienić parametry procesu albo przerwać go po wykryciu zagrożenia.
Podobny układ spotyka się w magazynach energii współpracujących z instalacją fotowoltaiczną. CAN może łączyć baterię litowo-jonową z falownikiem hybrydowym, ale trzeba pamiętać, że protokół producenta nie zawsze jest publiczny. Czasem urządzenia korzystają z CANopen, czasem z własnej mapy ramek, a czasem potrzebują dedykowanego adaptera.
Właśnie tu najłatwiej o kosztowną pomyłkę. Kabel i złącze mogą pasować mechanicznie, lecz urządzenia nadal nie wymienią użytecznych danych. Przed uruchomieniem magazynu sprawdzam dokumentację baterii i falownika, ustawiam identyczną prędkość, potwierdzam wymagany profil komunikacji i dopiero potem wykonuję test pod obciążeniem.
Jak diagnozować problemy z komunikacją
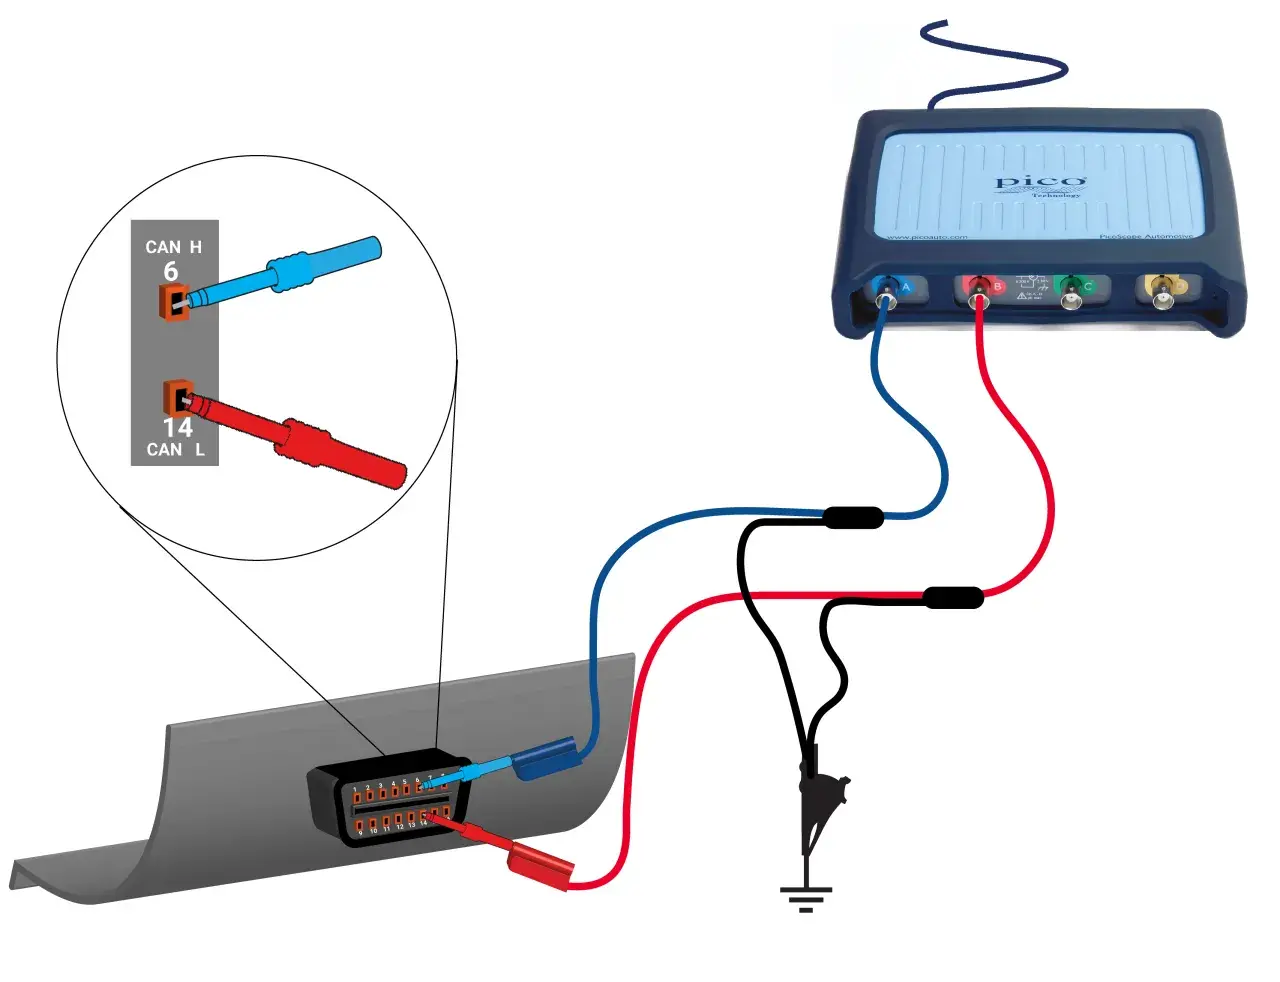
Diagnostykę zaczynam od rzeczy fizycznych, bo to one odpowiadają za dużą część awarii. Najpierw wyłączam zasilanie i sprawdzam ciągłość przewodów, zwarcia między CAN H, CAN L i masą oraz rezystancję między liniami.
- Zmierz rezystancję między CAN H i CAN L przy wyłączonym zasilaniu. Około 60 Ω zwykle oznacza obecność dwóch terminatorów 120 Ω.
- Sprawdź, czy CAN H i CAN L nie zostały zamienione oraz czy masa sygnałowa ma poprawne połączenie.
- Porównaj prędkość transmisji wszystkich urządzeń, na przykład 250, 500 lub 1000 kbit/s.
- Zweryfikuj topologię. Usuń zbędne odgałęzienia i sprawdź, czy terminatory znajdują się na końcach głównej linii.
- Podłącz analizator CAN i zobacz, czy pojawiają się ramki, błędy, przeciążenie magistrali albo przejście któregoś węzła w stan bus-off.
- Jeżeli ramki są widoczne, sprawdź ich identyfikatory, długość i zawartość. Sama aktywność na magistrali nie oznacza jeszcze poprawnej wymiany danych.
Oscyloskop jest przydatny, gdy problem pojawia się tylko przy większej prędkości lub obciążeniu. Zniekształcone zbocza, odbicia i asymetria sygnału często wskazują na zbyt długie odgałęzienia, niewłaściwy przewód albo błędną terminację. W instalacjach z falownikiem warto dodatkowo obserwować, czy zakłócenia zaczynają się dokładnie po załączeniu stopnia mocy.
Nie próbowałbym rozwiązywać problemu przez przypadkową zmianę wielu ustawień naraz. Najszybciej działa metodyczne podejście: najpierw warstwa fizyczna, potem parametry transmisji, a na końcu interpretacja danych.
Co sprawdzić przed uruchomieniem własnej sieci CAN
- Zgodność urządzeń z CAN, CAN FD albo konkretnym protokołem wyższego poziomu.
- Prędkość transmisji i sposób jej ustawienia w każdym węźle.
- Dwa rezystory 120 Ω umieszczone wyłącznie na końcach magistrali.
- Topologię liniową z możliwie krótkimi odgałęzieniami.
- Mapę ramek, czyli identyfikatory, długości danych, jednostki i kolejność bajtów.
- Reakcję awaryjną systemu, szczególnie przy utracie komunikacji z BMS lub czujnikiem.
Największą zaletą CAN nie jest sama szybkość, lecz połączenie małej liczby przewodów, priorytetyzacji komunikatów i dobrej kontroli błędów. W samochodzie, magazynie energii czy układzie z falownikiem sprawdza się wtedy, gdy projekt obejmuje nie tylko elektronikę, lecz także poprawne okablowanie i jasny opis danych. Sprawna magistrala zaczyna się od dokumentacji i pomiarów, a nie od samego podłączenia wtyczki.